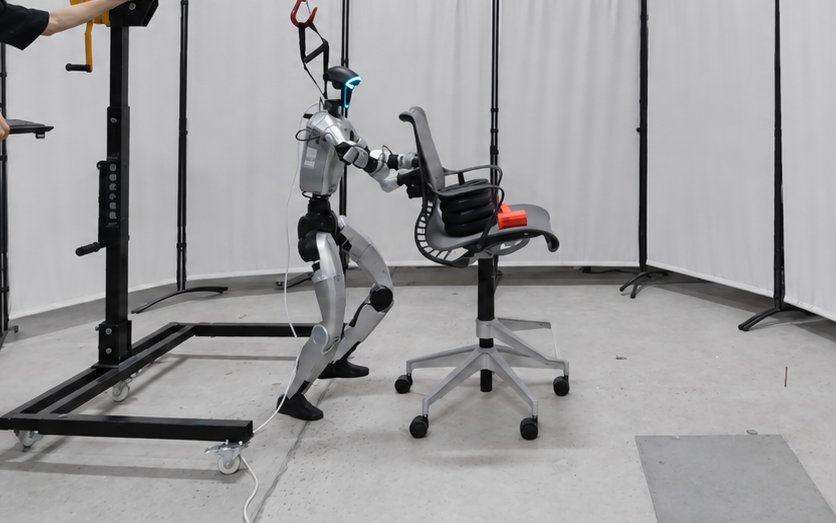
Belief-Overlap Partial Inversion: Object-Centric Flow Replanning for Humanoid Loco-Manipulation
作者:Chen Yu, Sudarshan S Harithas, Juan Borbon, Dingqi Zhang, Jiuguang Wang · 单位:Northwestern University, USA, Multiply Labs, USA · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-10-12