主页
返回索引
+
点赞
0
arXiv preprint / cs.RO
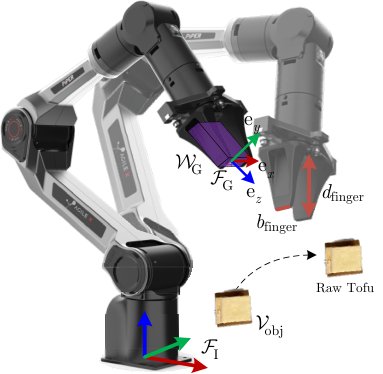
Tactile Sensing-based Secure and Gentle Grasping of Unknown Objects
作者:
Feng Han ·
会议/期刊:
arXiv preprint ·
方向:
cs.RO ·
发布日期:
2026-10-12
2026-10-12
🤖 操作与抓取
AlphaXiv
精读笔记
新标签打开 AlphaXiv
AlphaXiv 中文概览(可滚动查看)
✦
这篇论文还没有精读笔记
点击后会加入生成队列
生成精读笔记