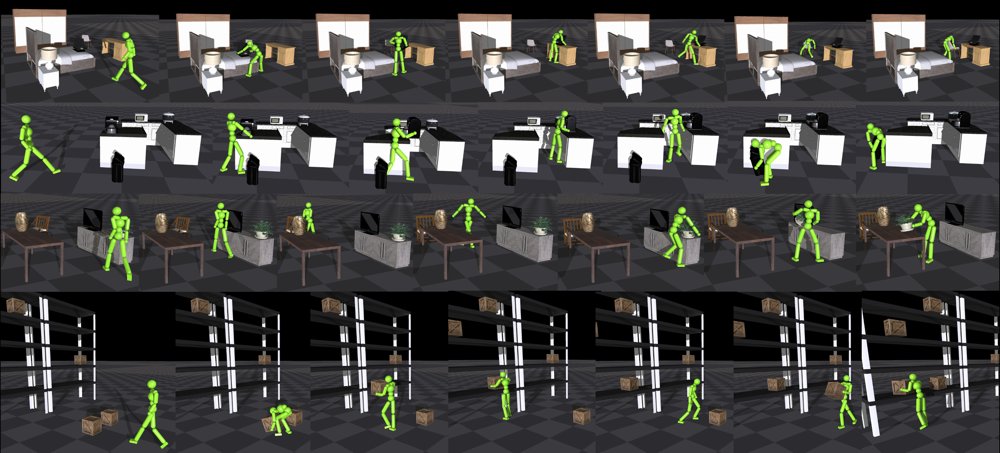
Humanoid Horizon: Extending Task Horizon in Whole-Body Loco-Manipulation via Parallel Training, Dynamic Starting, and Reward Gating
作者:Haozhuo Zhang, Qiang Zhang, Jian Tang, Mingzhe Ni, Michele Caprio, Angelo Cangelosi, Wei Pan · 单位:The University of Manchester, University of Science and, University of Warwick, Newcastle University · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-10-07