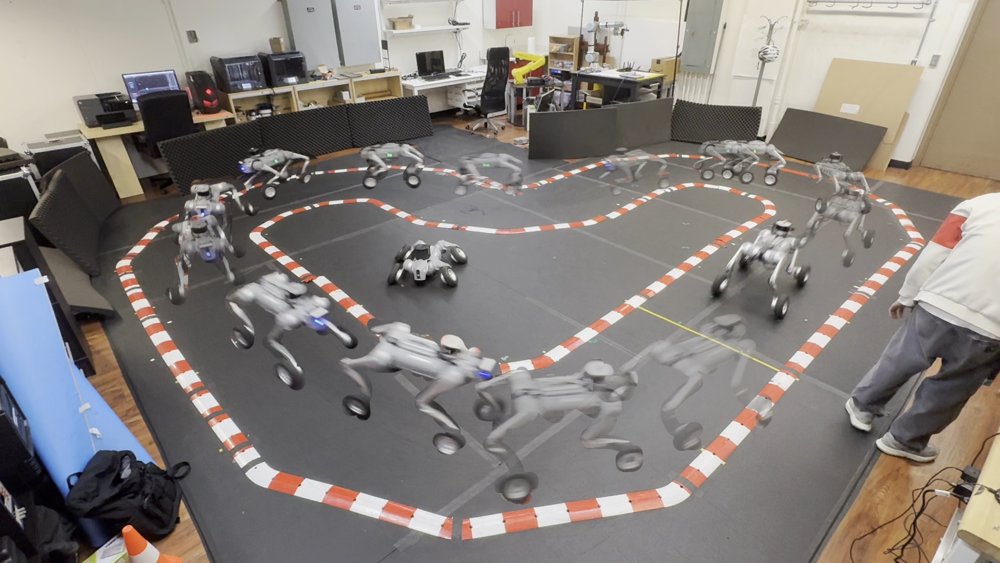
RACER: Residual-Adaptive Closed-Loop Estimation for Sampling-Based Planning in Wheeled-Quadruped Racing
作者:Yuxiang Liu, Marla Eisman, Lizhi Yang, Aaron Ames, Francesco Borrelli · 单位:University of California, Berkeley, CA, USA., California Institute of Technology, Pasadena, CA, USA. · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-10-07