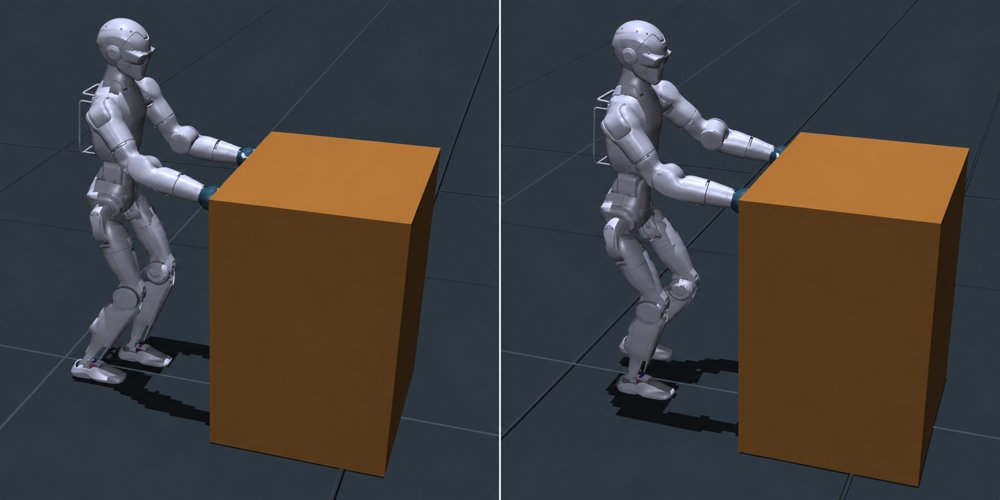
Exploiting Hierarchical Controller Structure in Contextual Parameter Learning for Humanoid Loco-Manipulation
作者:Sebastian Hirt, Lukas Theiner, Jan Peters, Rolf Findeisen · 单位:Intelligent Autonomous Systems Laboratory, TU Darmstadt, German Research Center for AI (DFKI), Research Department SAIROL, Hessian Centre for Artificial Intelligence · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-10-06