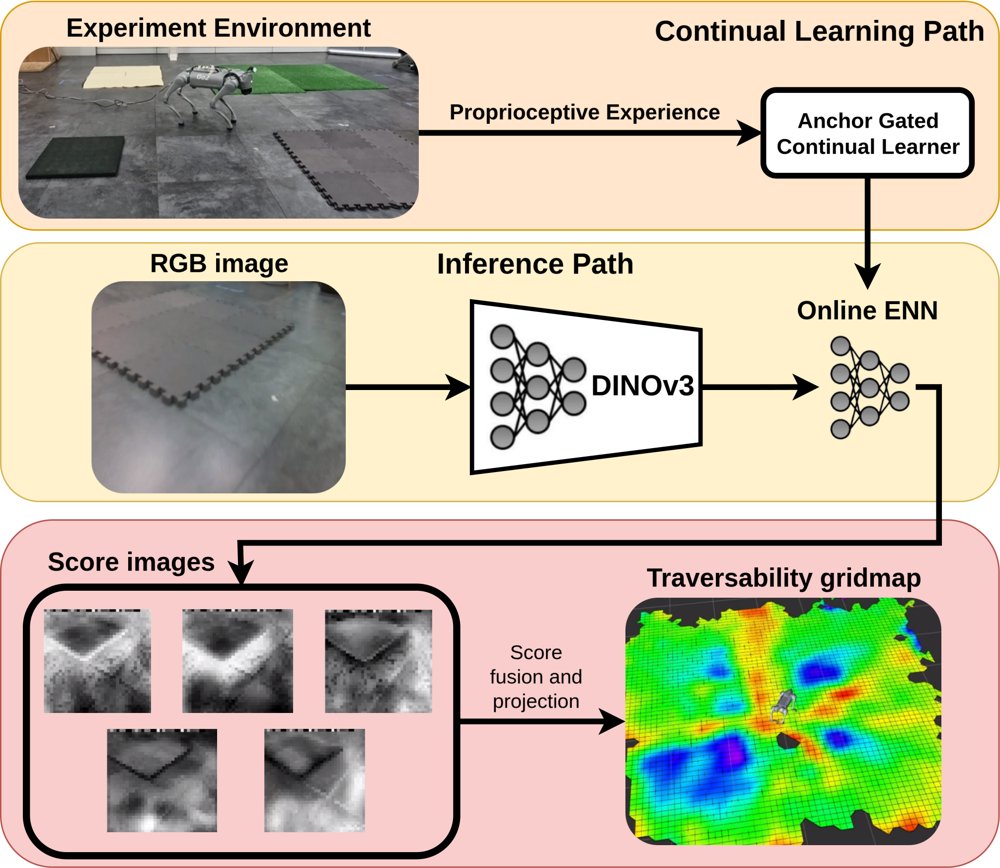
Experience-Driven Continual Learning of Terrain Traversability for Quadruped Robots
作者:Luca Bricarello, João Carlos Virgolino Soares, Alberto Sanchez-Delgado, Fulvio Mastrogiovanni, Claudio Semini · 单位:Dynamic Legged Systems Lab, Istituto Italiano di Tecnologia, Genoa, Italy. · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-10-01