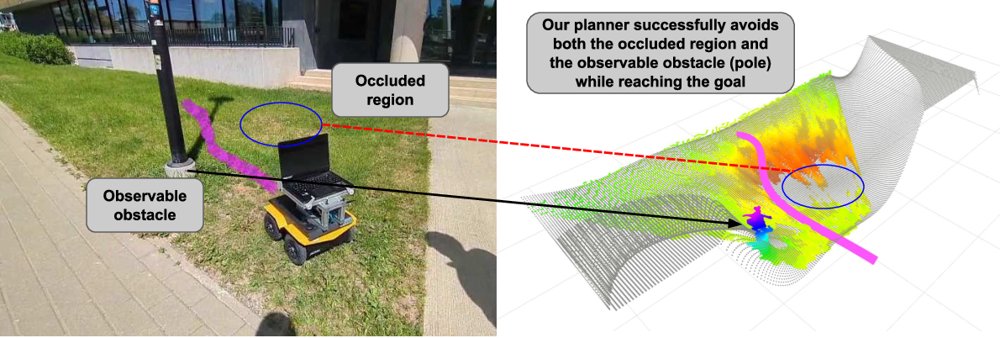
Occlusion-Aware, Quasi-Static, Stability-Oriented Trajectory Planning on Uneven Terrain
作者:Amith Manoharan, Chinmay Mundane, Aayush Bahukhandi, K. Madhava Krishna, Karel Zimmermann, Arun Kumar Singh · 单位:are with the Institute of Technology, University of Tartu, Estonia., is with the Czech Technical University, Prague. · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-10-01