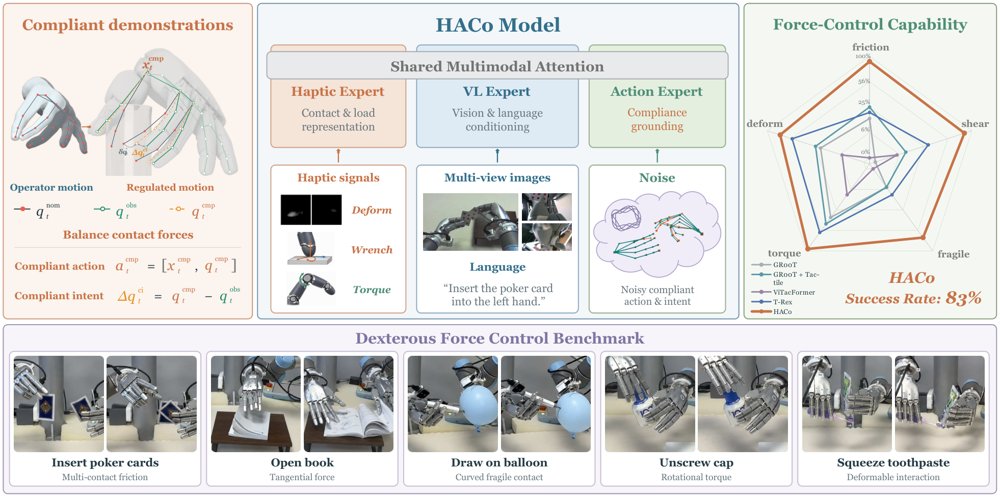
HACo: Learning Haptic Active Compliance for Force-Aware Dexterous Manipulation
作者:Naisheng Ye, Yinzhe Zhou, Junkai Zhao, Yuhang Lu, Checheng Yu, Zhenjie Yang, Pengwei Wang, Hongyang Li · 单位:The University of Hong Kong, Hong Kong SAR, China, Beijing Academy of Artificial Intelligence (BAAI), Beijing, China, Johns Hopkins University, Baltimore, MD, USA. · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-09-30