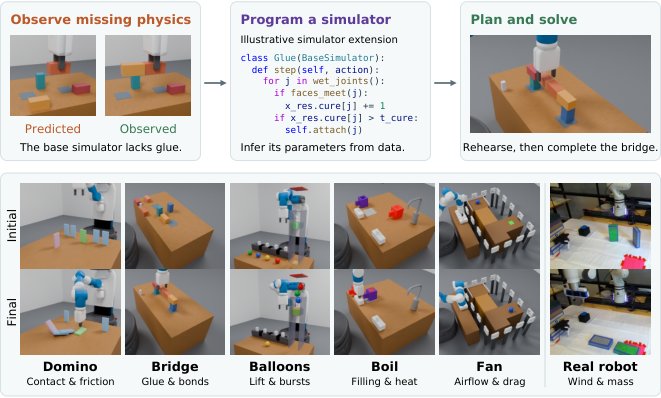
EMPIRIC: Experiment-Driven Learning of Residual World Models for Robot Planning
作者:Yichao Liang, Amber Li, Dat Nguyen, Emily Bunnapradist, Michelangelo Naim, Sreela Kodali, Matteo Merler, Bowen Li, Kiran Gopinathan, Yiyun Liu, Nikhil Pimpalkhare, Joshua B. Tenenbaum, Adrian Weller, Zenna Tavares, Tom Silver, Kevin Ellis · 单位:Basis Research Institute, University of Cambridge, Carnegie Mellon University, Massachusetts Institute of Technology, The Alan Turing Institute, Princeton University, Cornell University, Harvard University · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-09-29