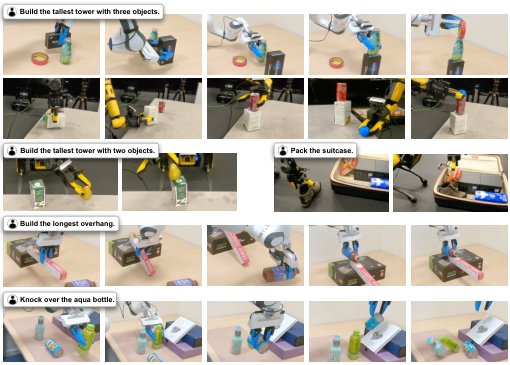
Test-Time Spatial Reasoning for Robot Manipulation Using Generative Real-to-Sim
作者:Ivan Kapelyukh, Yafei Hu, Ran Gong, Brandon May, Tushar Kusnur, Laura Herlant, Karl Schmeckpeper, Edward Johns, Xiaohan Zhang · 单位:Robotics and AI Institute, Imperial College London · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-09-29