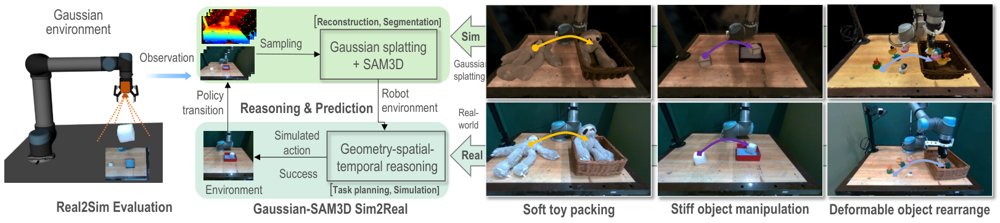
Robot-GST: geometry-aware spatial-temporal robot policy representation and evaluation
作者:Sichao Liu, Zekun Wang, Lixuan Tang, Yiming Li, Xiaohan Wang, Hanzhi Zhang, Daqiang Guo, Peng Zhou, Lihui Wang · 单位:Idiap Research Institute, Beihang University, The Hong Kong University of Science and Technology (Guangzhou), Great Bay University, The Hong Kong Polytechnic University · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-09-29