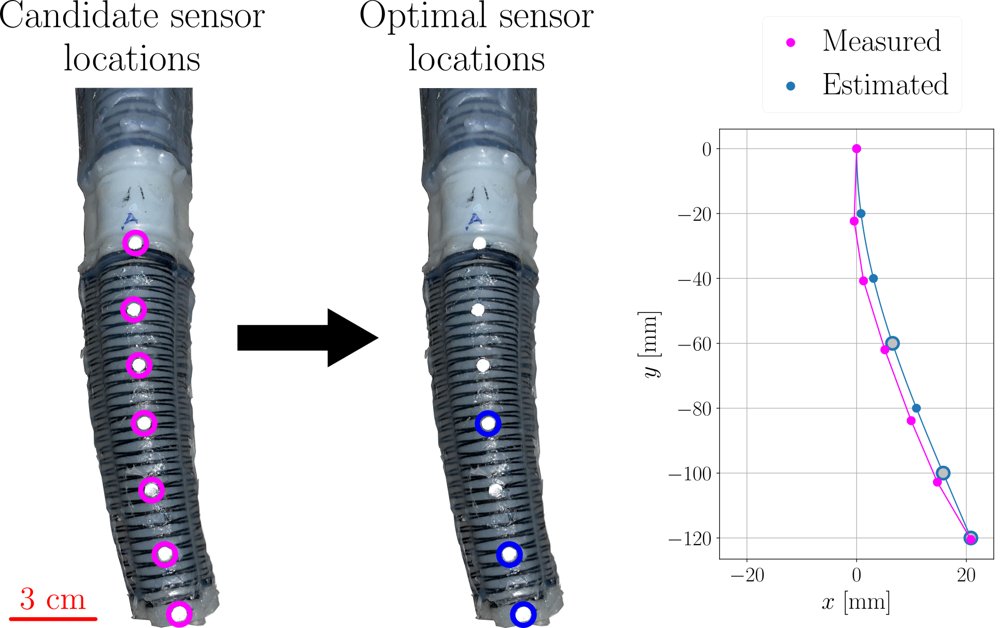
Observability-Informed Optimal Sensor Placement for Soft Robots
作者:Samuel Smocot, James Richard Forbes, Audrey Sedal · 单位:Dept. of Mechanical Engineering, McGill University, Montreal, Canada., Mila – Québec AI Institute, Montreal, Canada. · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-09-29