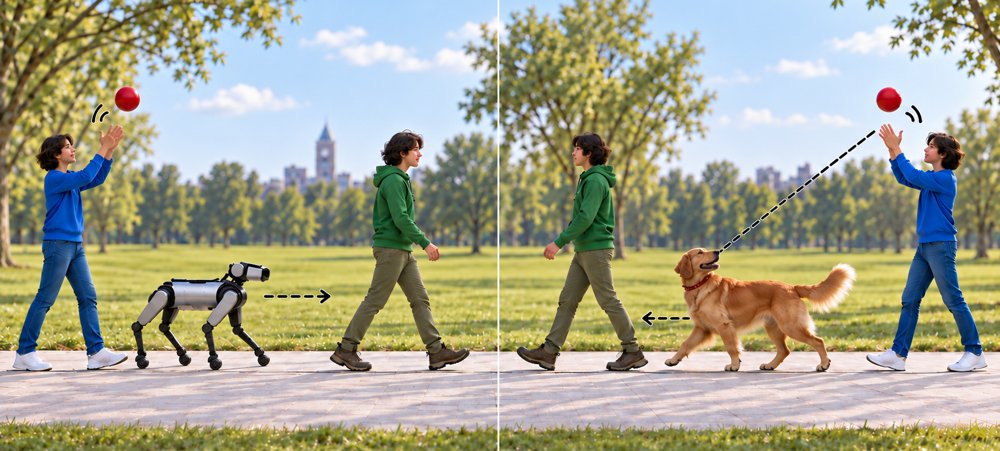
Beyond Tasks: A Vision for Reproducing an Animal-like Behavioral Substrate Using Modern Robot Learning Techniques
作者:Samiyuru Menik, Hemadri Jayalath · 单位:School of Computing , University of Georgia , Athens , GA , USA · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-09-29