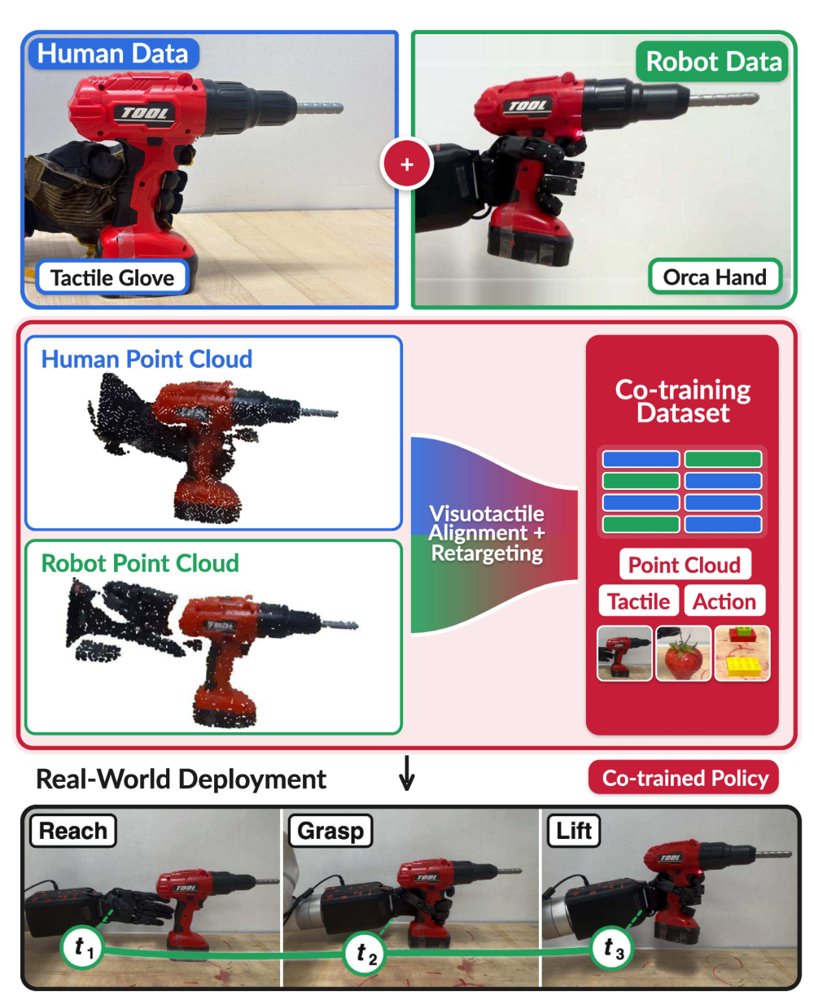
VisTacAlign: Co-Training Dexterous Policies on Tactile Human and Robot Demonstrations
作者:Julien Poffet, Matthew Strong, Ankush Dhawan, Baiyu Shi, Shalika Neelaveni, Yujia Yuan, Zhenan Bao, Monroe Kennedy III · 单位:$[⋅]ˆ2$Department of Computer Science, $[⋅]ˆ3$Department of Mechanical Engineering, $[⋅]ˆ4$Department of Electrical Engineering, $[⋅]ˆ5$Department of Chemical Engineering, Stanford University, Stanford CA, USA. · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-09-28