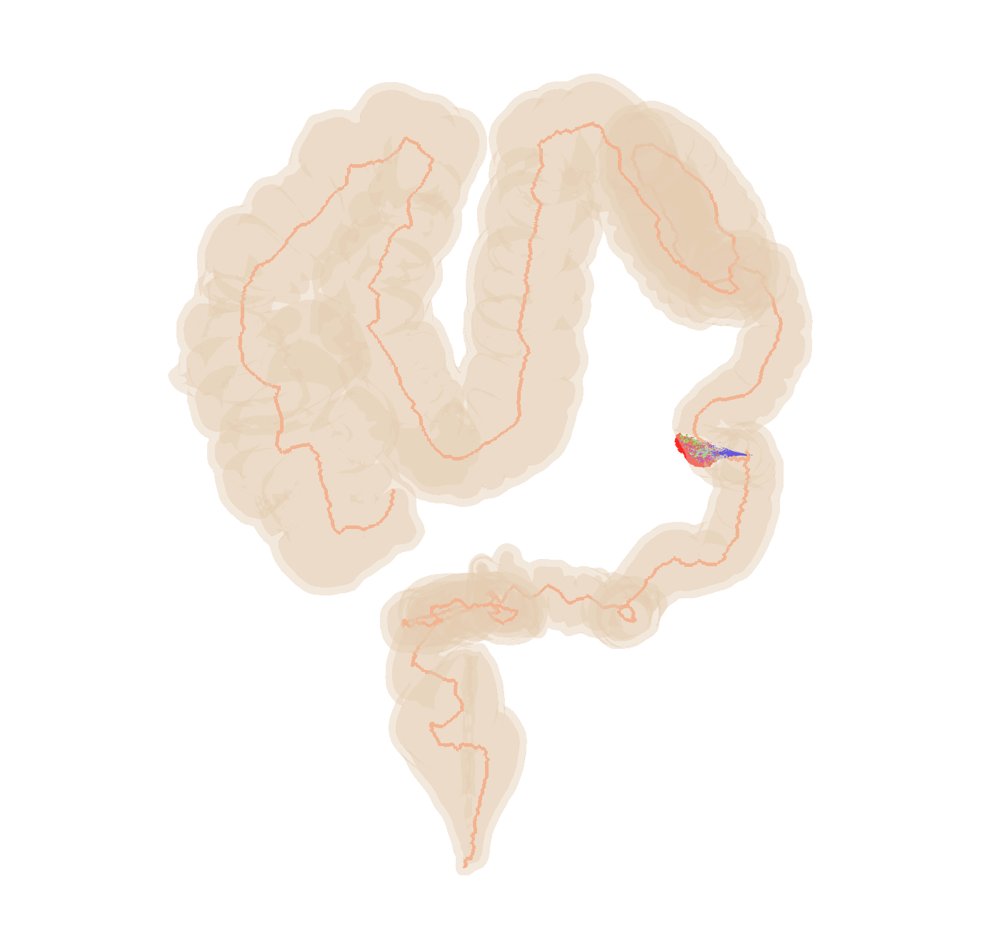
Anatomy-Aware Dexterity-Driven Design Optimization of Surgical Continuum Robots
作者:Tony Qin, Peter Connor, Khoa Dang, Carter Hatch, Caleb Rucker, Robert J. Webster III, Ron Alterovitz · 单位:Peter Connor and Robert J. Webster III are with the Department of Mechanical Engineering, Vanderbilt University., Khoa Dang, Carter Hatch, and Caleb Rucker are with the Department of Mechanical, Aerospace, and Biomedical Engineering at The University of Tennessee, Knoxville. · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-09-28