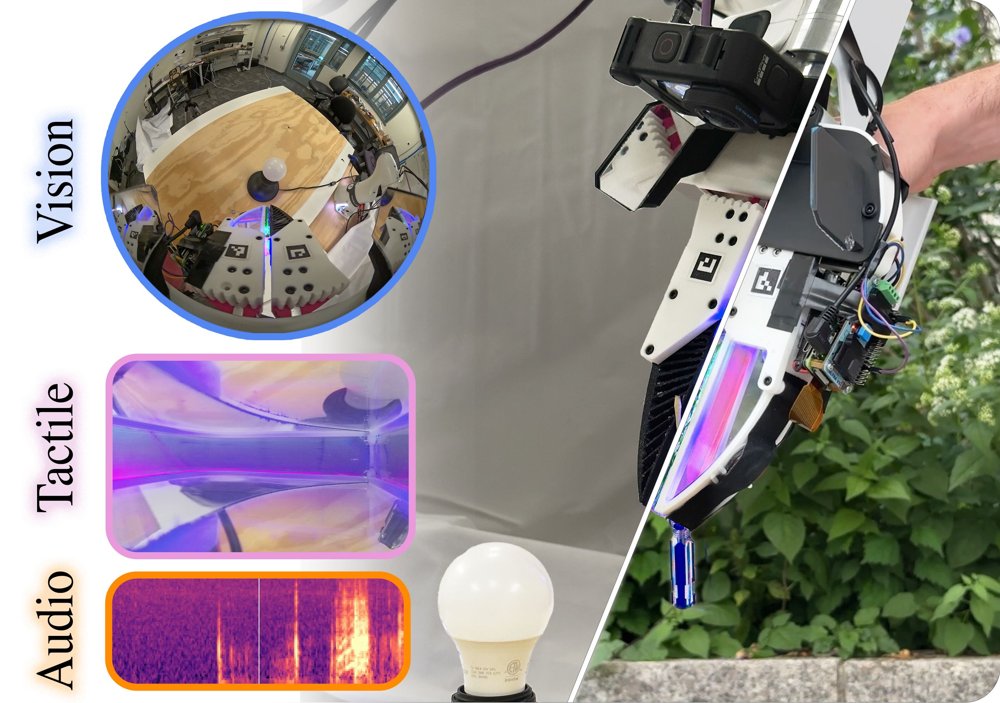
PolyUMI: Accessible Visual-Tactile-Audio Data Collection for Object Inference and Manipulation
作者:Conor W. Hayes, Rickmer Krohn, Aravind Ramaswami, Anunth Ramaswami, Nils Dengler, Kevin M. Lynch, J. Edward Colgate, Georgia Chalvatzaki, Matthew L. Elwin · 单位:Interactive Robot Perception & Learning (PEARL) Lab, TU Darmstadt, Germany, Robotics Institute Germany (RIG) · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-09-25