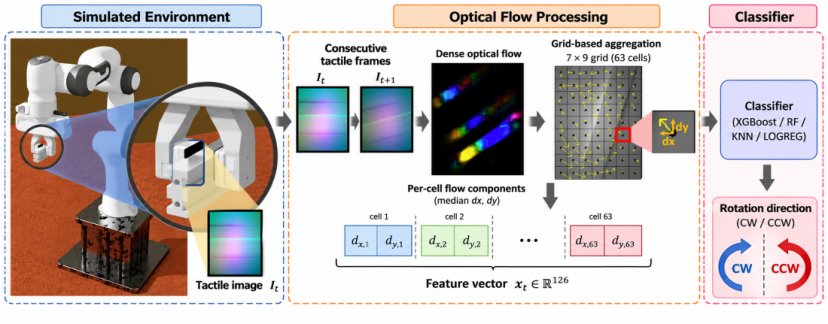
A Minimal Optical-Flow Representation for Vision-Based Tactile Rotation Classification in Robotic Manipulation Across Gravity Domains
作者:Oscar Martinez-Bernal, Mario Cavero-Vidal, Francesco Grella, Carol Martinez · 单位:Eurecat, Centre Tecnològic de Catalunya, Robotics and Automation Unit, Barcelona, Spain · 会议/期刊:arXiv preprint · 方向:cs.RO · 发布日期:2026-10-09